LiDAR SURVEY · POINT CLOUD ANALYSIS
동굴과 유적을 통째로 떠서,
자로 잰 것처럼 분석합니다
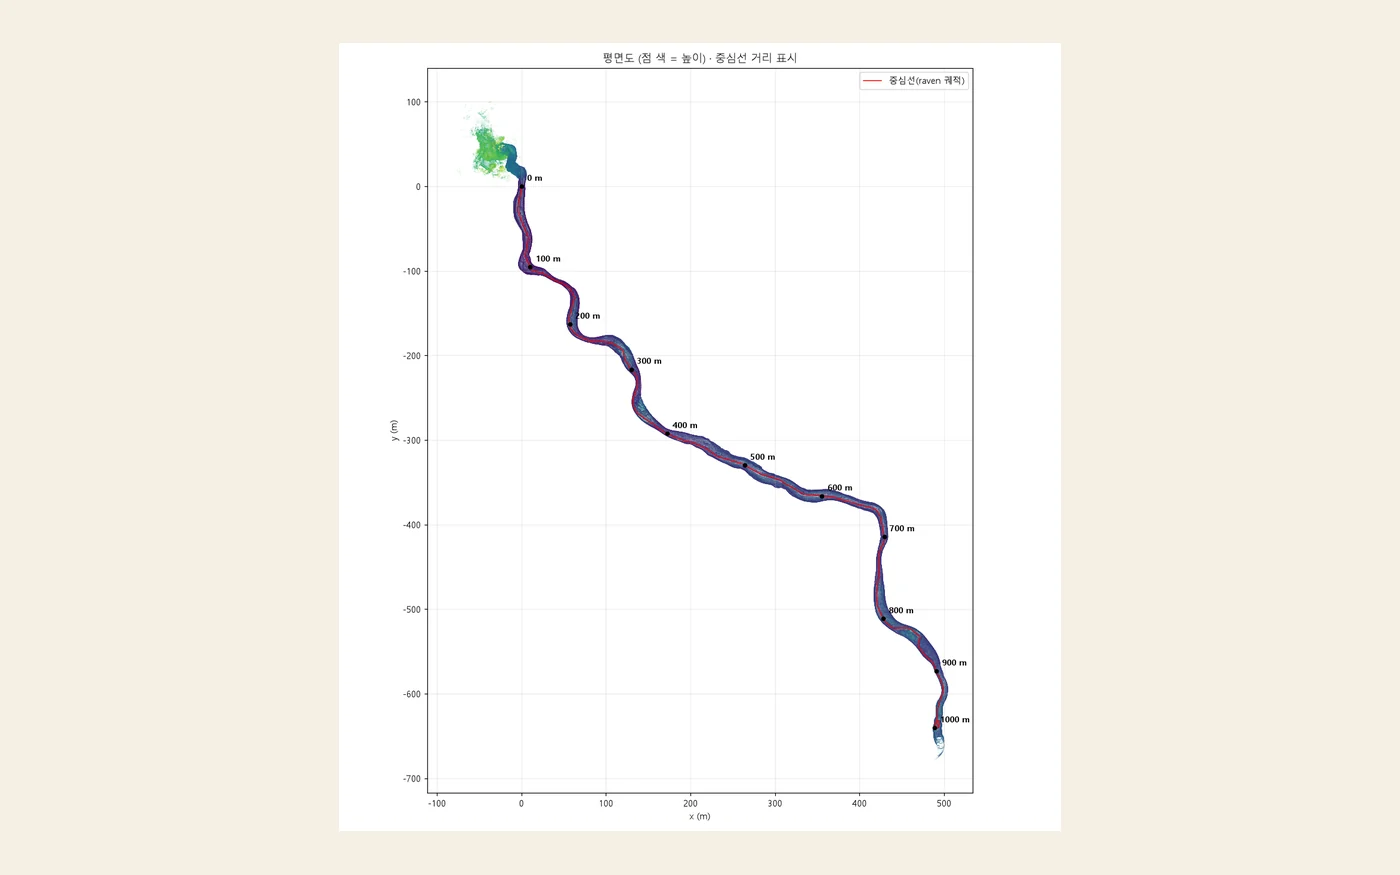
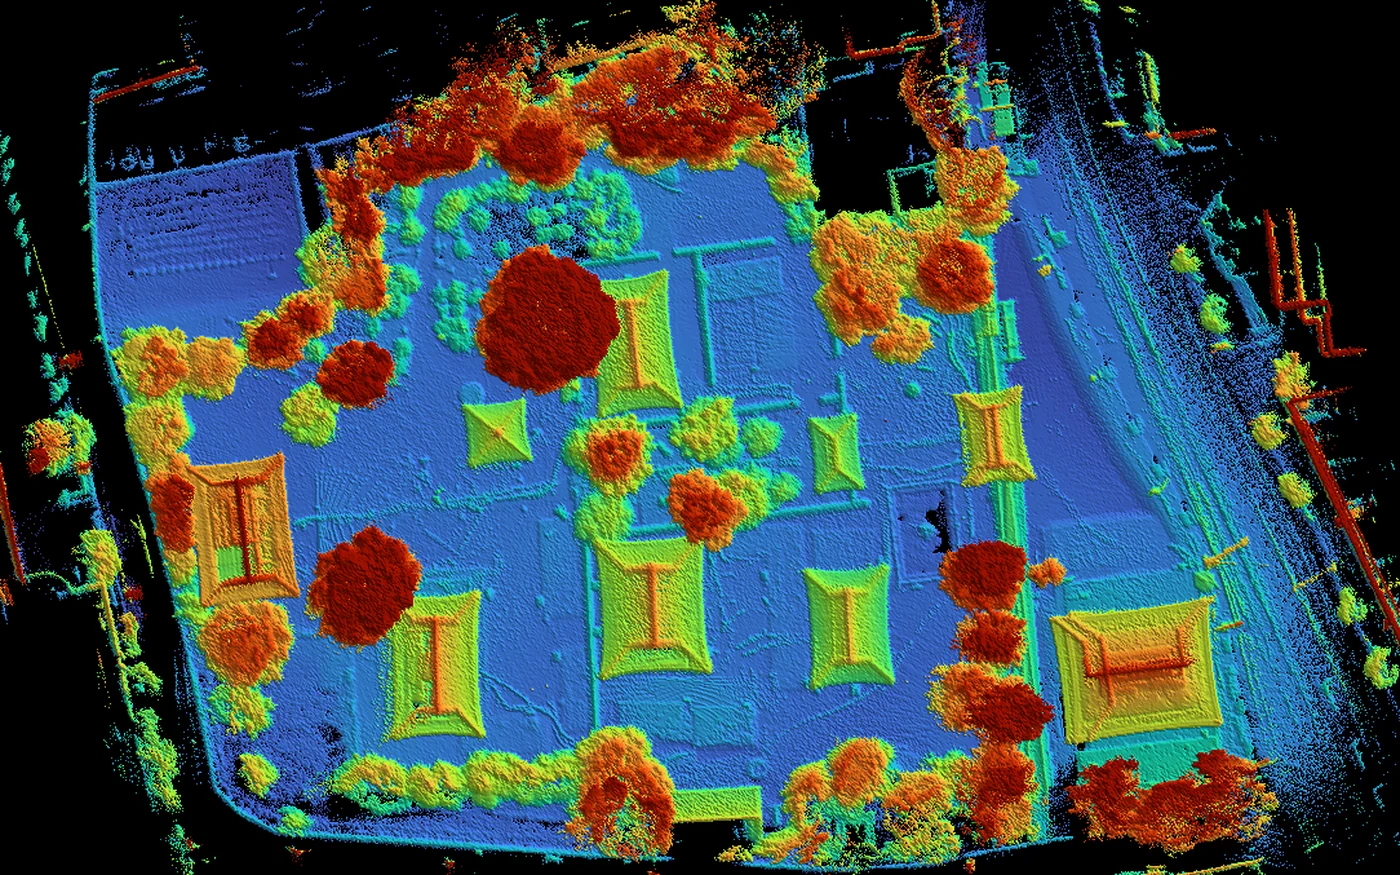
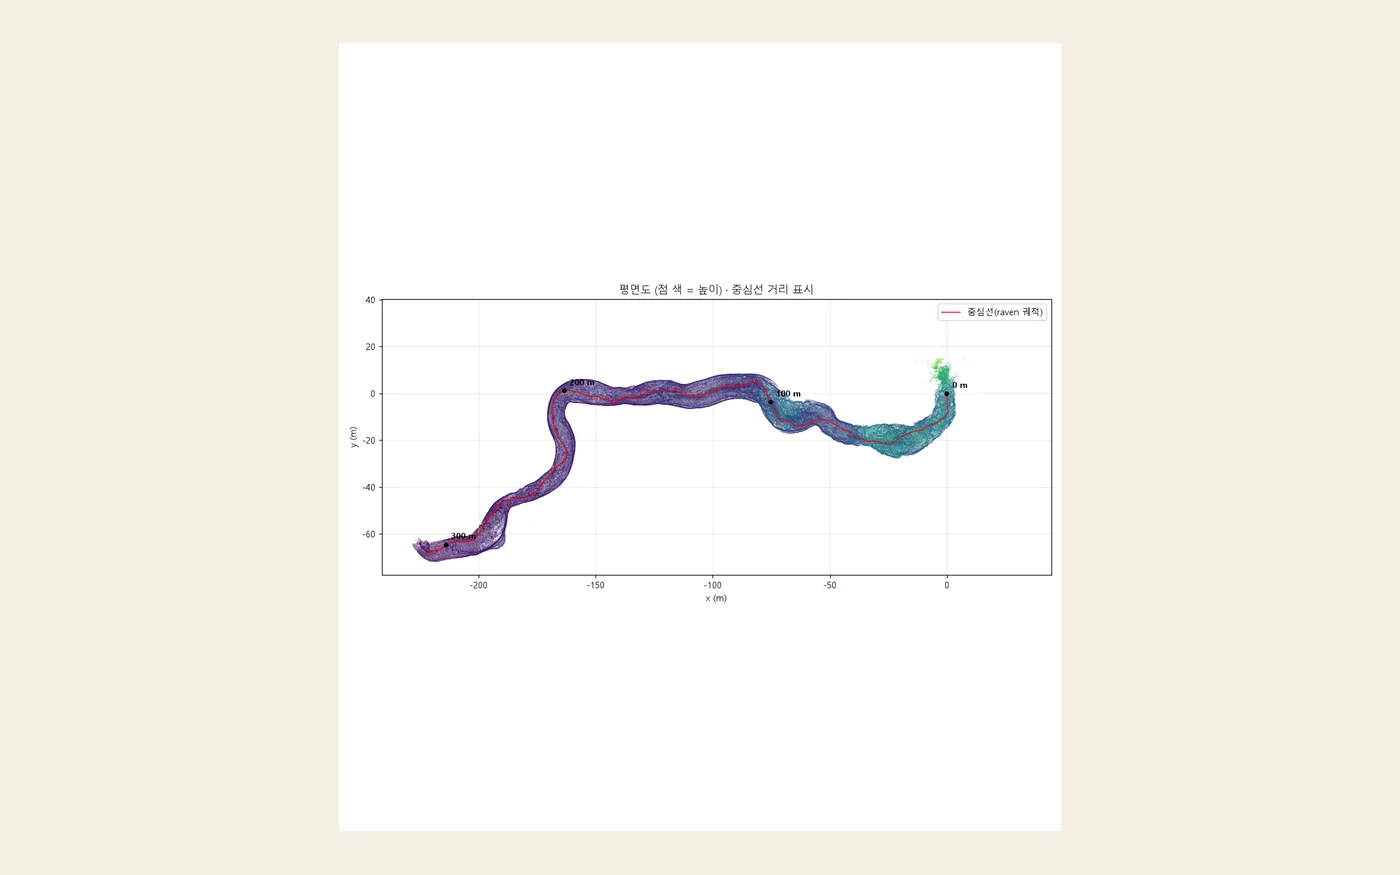
배낭형 LiDAR(raven · Vanjee 722)를 메고 걸으며 세 현장을 통째로 스캔했습니다. GLIM SLAM 으로 여러 번의 촬영을 하나의 좌표로 정합하고, 점군에서 길이 · 폭 · 천장고 · 단면적 · 체적을 직접 쟀습니다. 현장마다 분석이 다릅니다 — 하나씩 보세요.
배낭형 LiDAR(raven · Vanjee 722)를 메고 걸으며 세 현장을 통째로 스캔했습니다. GLIM SLAM 으로 여러 번의 촬영을 하나의 좌표로 정합하고, 점군에서 길이 · 폭 · 천장고 · 단면적 · 체적을 직접 쟀습니다. 현장마다 분석이 다릅니다 — 하나씩 보세요.
GPS 가 닿지 않는 동굴에서도 센서의 움직임만으로 위치를 추적하는 SLAM 방식입니다. ① raven LiDAR → GLIM SLAM 궤적(중력으로 재수평) → ② 세션마다 점군 누적 → ③ 세션끼리 겹침을 GICP 로 재어 하나로 정합(40 m 창마다 보정) → ④ 정합 점군에서 0.15 m 슬랩 단면으로 폭·천장고·단면적·체적 산출. 만장굴은 기존 중심선·위성지도에 맞춰 위경도·해발 표고까지 붙여, 땅속 동굴을 위성지도 위에서 함께 볼 수 있습니다.